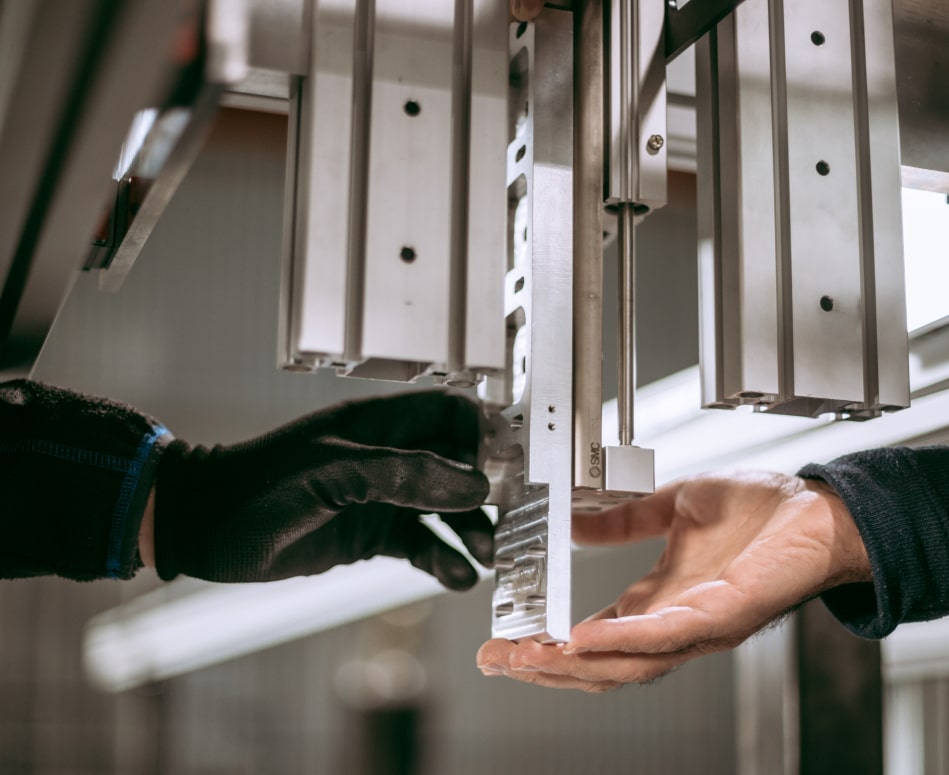
Desarrollar un manipulador robótico completo EOAT (End of Arm Tooling) específico para la manipulación de tejidos deformables en tareas del sector del mueble tapizado. El sistema contempla un cabezal independiente compatible con diferentes brazos robóticos, un sistema de visión artificial adaptado a tejidos deformables y un sistema de comunicación/API compatible con robots de distintos fabricantes.
1. Manipulador robótico compacto para el manejo específico de tejidos del sector tapizado.
2. Módulo de visión artificial adaptado a tejidos volumétricos deformables.
3. Sistema API de comunicación compatible con múltiples modelos robóticos de diferentes fabricantes.
4. Avances en tecnologías de sujeción de tejidos para el sector tapizado y textil.
5. Sistema plug & play con una interfaz de usuario sencilla y completa.
El proyecto ha finalizado con éxito y ha alcanzado los objetivos previstos. Los resultados técnicos están actualmente en proceso de protección mediante una solicitud de patente, por lo que todavía no se han divulgado los detalles técnicos de las soluciones desarrolladas.